Thursday, April 30, 2009

Solve the porting UNICODE from VC6 to VS2008


Some MS functions i.e, GetPrivateProfileInt or GetCurrentDirectory, may fail to compile if porting from VC6 to VS2008. The reason is the VS2008 is using the UNICODE as default setting. The solution is by changing the system setting options from "Use Unicode Character Set" replacing with "Use Multi-Byte Character Set".

Thursday, April 23, 2009

How to import dialogs or resources from one project to another?

Assume you have two projects - Project1 and project2 and you want to copy one dialog from Project1 to Project2. Just follow the steps -

For Visual Studio 6.0
1) Load project2 workspace in visual studio.
2) Now Browse and load Project1’s rc file. While opening resource file, select “Open As” as “Resources”.

3) Now drag your required dialog from project1’s resource tree and drop it to your resource tree.
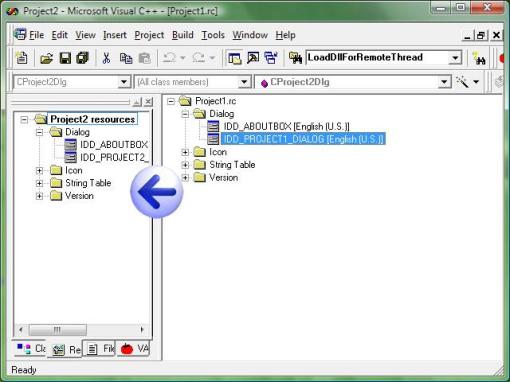
4) You’ve successfully copied dialog from one project to another!

For Visual Studio 2005 and siblings
1) Open your IDE without any solutions loaded.
2) open both RC files into the IDE.
3) Now take Project2 RC file, right click on the dialog you want to export and copy it.
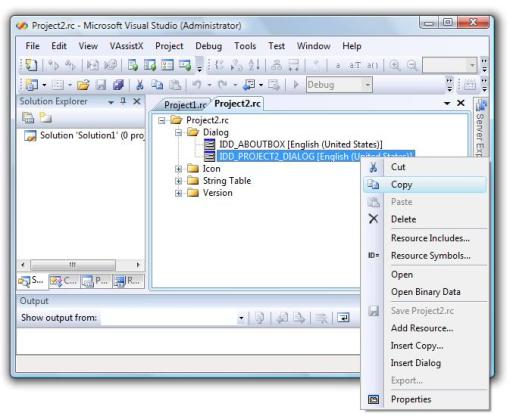
importdialog1

4) Now take Project1 RC file, right click and paste.
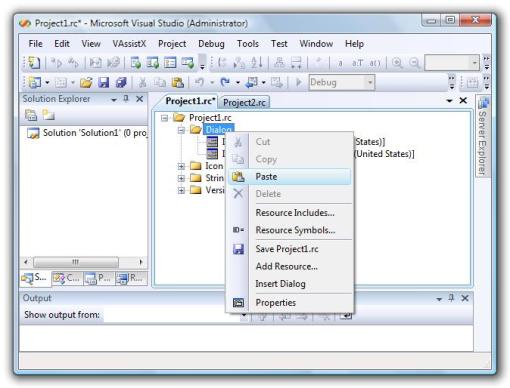
importdialog2

5) You see, now the dialog is imported from project1 to Project2.
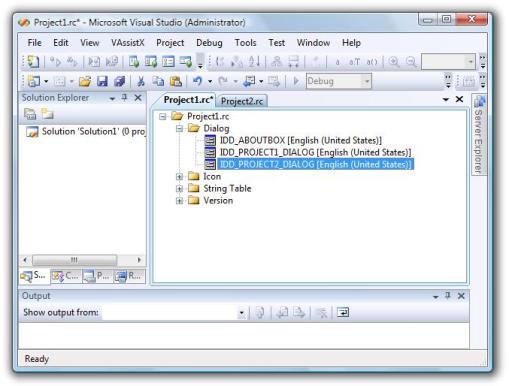
importdialog3

Well, special thanks to Mike and Alan for their contribution for the trick in Visual Studio 2005.


You could also edit the rc file in some text editor and can copy paste the dialog if you’re a geek.
Original link

Monday, April 20, 2009

vista網路芳鄰共用XP

  1. XP下載KB922120:連結層拓撲探索 (LLTD) 回應程式
  2. XP網路芳鄰點又見→內容→區域連線→右鍵內容→點安裝→通訊協定→NWLINK IPX/SPX NetBIOS 開頭的點下去安裝。
  3. 若有norton的internet security的話,一定要關掉防火牆。
  4. 在vista端使用管理者帳戶登入控制台->系統管理工具->本機安全性原則->本機原則->安全性選項->網路安全性:LanManagers驗證層級點進去後選擇"傳送LM和NTLM-如有交涉,使用NTLM v2工作階段安全性。
  5. 參考vista跟xp的網路芳鄰共用

Tuesday, April 07, 2009

Speed Up Your Computer by Clearing System Memory

Whenever you feel that the system is sluggish you can double click on this shortcut and it will take care of the idle tasks by removing them. Check the link for how "Speed Up Your Computer by Clearing System Memory".

Monday, April 06, 2009

日本機器娃娃 能記憶母親表情

小娃娃雙腳垂在椅子上,肩膀隨著呼吸起伏,房間裡一有動靜,他的黑眼珠立刻轉過去。它不是真的娃娃,但正在注意你。

在這個日本最精密機器人的柔軟矽膠皮膚下,處理器記錄並評估各種訊息。這個高130公分、重33公斤的小型機器人CB2可以像人類嬰兒一般的學習。

這個長得彷彿真人的兒童機器人代號CB2。研究人員說,它會根據與人類之間的互動,注視人類表情變化及模仿小嬰兒與母親之間的關係,慢慢發展社交技巧。

大阪大學教授淺田稔表示:「嬰兒會的事情很少,但很會學習。」

研究團隊正試著讓機器人像個小嬰孩一般,評估母親的各種表情,將這些表情整合成幾個基本類別,例如高興和悲傷。這個研究,集合機器人工程師、人腦研究專家、心理學家與其他領域的專業人士,由日本的行政法人「科學技術振興機構」贊助。

淺田表示,在CB2的淺灰色橡皮皮膚之下,有197條壓力感應器,可以辨識人類的觸感,它的眼睛也裝有攝影機,會錄下表情變化,記住後就尋找搭配的身體感受,送到電路板上。

淺田2007年推出CB2,此後技術不斷進步。他表示,這2年來,CB2已經藉著人類協助,自行學會走路,現在可藉由氣壓驅動的51條「肌肉」,平穩的在室內移動自如。

淺田希望未來的科技可以創造一種「機器人類」,擁有介於人類與黑猩猩等靈長類之間的學習能力。他也希望CB22年內會講基本字句,達到2歲小孩的智慧水準。

【聯合報╱國際中心/法新社日本吹田5日電】


Monday, March 23, 2009

台日智慧型機器人發展趨勢與應用商機研討會

比較有趣的講者是石黑浩(Ishiguro, Hiroshi)教授,題目是"為了瞭解人類的機器人研究 ",提出的變動方程式很有趣,並整合心理學,人類學於機場與人機互動的行為研究。

Monday, March 16, 2009

Monday, March 09, 2009

A Stereo Vision Demo video 2

A Stereo Vision Demo video 1

Monday, March 02, 2009

新一代地圖機器人

地圖機器人雖然已經問世許久,每每將到過的地方製成地圖、掃進「腦袋」後,卻還是會遇到一個小問題:只要有一點小改變(像是多了一個路人、少了一台腳踏車 的小改變),機器人就完全不認得路了!如今,在英國牛津大學研究人員的努力下,它們終於能藉由文字的幫助,擺脫掉路盲毛病。

現在的地圖機 器人,除了把到過的地方拍下存證之外,還會用文字把所看見的東西、物品紀錄下來(每兩秒鐘最多可以輸入一千個字),形成「字庫」,比方說看見一台腳踏車, 就會在腳踏車的字庫中,加入車胎、車墊、車頭、車把、煞車等關於腳踏車的單字,就會將來要是重回舊地,即使發現少了一台腳踏車,也能連回字庫中,辨識出 「只」是少了一台腳踏車,而不是少了一個車胎、車墊、車頭、車把、煞車,然後為了這點「小改變」而不認得路。目前這種新一代地圖機器人已經在牛津 1,000公里內開始「認路」,要是完成的話,將會是目前為止規模最大的機器人版地圖。

有興趣的人,可以觀賞下一頁自動播放的說明影片!
[原文連結/編譯:Judy]

Monday, February 23, 2009

日本逼真機器魚 和真魚無異


日本北九州市立大學國際環境工學系的山本郁夫教授,耗費多年心血研發的機器鯛魚,就讓眾人難以相信優游於眼前的鯛魚,居然是條機器魚,而且當它在魚群中活動時,魚兒也都把它當作自家人,絲毫沒有受到驚擾的樣子。

游姿流暢自然

日 本「每日新聞」二十一日報導,現年四十八歲的山本自一九八○年代後期投入機器魚的研發,後於一九九五年推出第一代機器鯛魚,去年七月終於完成游水姿態流暢 自然的第三代機器鯛魚。第三代機器鯛魚長八十公分、重七公斤,魚鱗等外觀以矽膠材質製成,尾鰭加裝的機器關節,可進一步提升機器鯛魚的瞬間爆發力,整體動 作也更流暢自然。

由於機器鯛魚的動作非常逼真,「和機器鯛魚放在一起游水的魚兒都沒發現異狀,表現跟自然狀態時一樣」。山本表示:「機器魚的噪音低,可在不驚擾魚群的情況下進行海洋調查。」

一般潛水調查機器利用螺旋槳推進時,可能勾纏到海藻等異物,若使用搭載攝影機的機器鯛魚,就能避免這樣的危險,廣泛調查各種海洋資訊。

NASA有興趣合作

山 本現正運用機器鯛魚的研發成果,進一步投入機器魟的研究,據說機器魟的外型能夠大幅降低水阻力,可能達到如同鯊魚或海豚般的高速游水速度。山本也說:「流 暢的尾鰭動作技術,還能運用於醫學外科精密儀器或太空作業用機器人等研發工作。」美國國家航太總署(NASA)也注意到山本的研究,日後雙方或許有機會合 作。

〔自由時報編譯鄭曉蘭/綜合報導〕


Essex University 所研發出的電子魚


Wednesday, February 04, 2009

專利期限

  1. 根據大陸《專利法》第45條規定,發明專利的期限為20年,實用新型和外觀設計專利權的期限為10年,均自申請日起算。
  2. 依臺灣專利法規定,發明、新型、新式樣專利均自核准公告之日起給予專利權,其屆滿之期限為發明專利權自申請日起算20年,新型專利權期限自申請日起算10年,新式樣專利權期限自申請日起算12年。
  3. 美國專利 1995 年 6 月 8 日後申請的「發明專利」申請案,專利期為實際申請日起算 20 年。「新式樣專利」的專利期為專利獲准日起算 14 年。

Thursday, January 15, 2009

早稻田大學開發出機器人“TWENDY-ONE”


日本早稻田大學機械工學實驗室研製的機器人「Twendy-One」,14日以靈巧的手指拿起一根吸管。這款精密細緻的機器人係由菅野重樹博士所領導的團隊所研發,主要目的是希望能幫助行動不便的年長者。

Tuesday, December 30, 2008

Where the Hell is Matt?

Matt Harding,1976年次的年輕人,
他在2003年用他所有的積蓄去旅行,
在旅行中只是一個簡單的想法,用跳舞記錄他到過的每個地方,
而他都把所有的紀錄放在自己的網站,
當初網站也只是要讓他的親人與朋友知道他在外一切安好。

後來有人發現了這些影片並開始傳閱,
於是有家口香糖廠商覺得他的構想很棒,贊助他旅遊經費,
因此在2006年他花了六個月走遍了39個國家,
接下來的2007、2008年他依舊到世界各地跳舞(包括了台灣),
而且還有了許多的同伴共舞。

Matt跳的舞很滑稽,但是他的笑容與熱情卻是讓人感動,
他只是一個簡單的動作、簡單的想法改變了他的一生,
至今他已經去了63個國家!
有時想想我們是不是都有認真的看待我們靈機一動的小想法?
我們是不是真的就去執行了?還是我們會因為旁人的取笑就做罷了?

如果我們都像Matt這樣認真對待一個這麼簡單、或許說很呆的想法,
或許一個無法預期的驚喜就等著我們!
就算我們得不到相同的驚喜,至少我們擁有了年老了值得回憶的豐富生命!

這一直是我追尋的目標!
我期待我年老了,回頭看我所有的每一步,
我都可以很感謝我給了自己每一個微笑、大笑的回憶,
而不是一直說:「早知道我那時就應該做....」,
我可以很自豪的說:「Blue的生命是精彩豐富的!」


來台灣時,大概沒有幾個人知道他
所以只有孤單的一個人跳囉

Monday, December 29, 2008

點餐機器人可以招呼引導客人上桌點餐


點餐機器人可以招呼引導客人上桌點餐

中廣新聞網 / 張文祿 2008/12/29


日本在機器人研發已經有很好的成果,而國內也有一群人默默投注心力,勤益科技大學電子系今天發表研發成果,展示十部機器人,其中,點餐服務機器人,可以用口語跟客人打招呼,並引導客人就定位,未來還將擬人化,將外型修改成人型,不過,由於造價仍高,要實際運用在餐廳,仍有一段距離。

(張文祿報導) 這部點餐服務機器人,身高一百五十公分,勤益科大電子系黃國興教授帶領四名同學以一年時間完成,這部機器人有臉部辨識系統,有客人上門,他就會主動打招呼,機器人會查看哪裡有空位,規劃最佳路徑,帶領客人到達指定桌號,再透過觸控、聲控的方式進行點餐,並將點好的菜單利用無線網路傳送到櫃檯、廚房。黃國興教授說,未來第二代機器人,外型將更接近人形,並裝上可實際操作的電子手臂。


黃國興表示,未來此款機器人可達到以影像辨識主人的功能,認知主人並跟隨主人走,至室外則以KGPS即時動態全球衛星定位導航系統,執行定位導航的功能,達到公分級的定位。

除此之外,還有撿網球機器人、用面具聲即可聲控的變型金剛和會偵測地板骯髒程度決定吸力大小的「智慧型模糊吸塵器」。黃國興教授表示,未來會將兩輪自平衡及兩隻五軸機械手臂加入半人型機器人的計劃中,使機器人更擬人化並可做其他更復雜的工作。

這部機器人因為造價高達一百四十萬元,要實際在餐廳運用,可能還有一段距離。另外,還有一部撿網球機器人,移動速度相當快速,造價只要十萬塊,而且已經相當成熟,不久之後,有可能量產,實際運用在球場檢球。

Wednesday, December 24, 2008

Google街景車台灣開跑


台北街頭若看見一台怪車,車頂架著一台「怪」攝影機,記得趕快跑到鏡頭前面多晃一下,這是Google的三六○度街景地圖車,拍攝的畫面將在明年三月底之後提供Google Phone手機使用,屆時全球Google Phone使用者都可以觀看到自己「不小心」的留影。

宏達電九月二十四日在紐約推出全球第一支可隨時上網、查看Google Map、Gmail、YouTube的手機Google Phone,最大賣點是可透過網路即時連結Google的三六○度的實景地圖,目前歐美共有二十三個主要城市,已完成實景地圖拍攝。

Google三六○度街景車進駐台灣,主要針對明年三月在台上市的Google Phone,屆時國人將跟歐美同步,利用手機即時觀看身歷實境的街景地圖。

Google這次在台灣拍攝三六○度街景地圖採用一台小轎車,車頂架上球型攝影機,跟在歐美拍攝用的廂型車不同,主要是考量台灣道路較窄,拍攝人員還計畫部分巷道以摩托車輔助。

Google台灣區總經理簡立峰表示,台灣街景拍攝將包括全主要城市和風景區,預計在半年內拍攝完成。

【聯合報╱記者祁安國/台北報導】

Tuesday, December 23, 2008

日本推出會洗碗的機器人 5年內問世


英國每日電訊報報導,日本新設計的家務助理機器人懂得先用水洗滌槽裏的碗碟,然後把它們排放好放入洗碗機,按鈕啟動洗碗程式。據了解,這個機器人可於5年內問世,

這個由東京大學和樂聲公司合作研製的多關節機器人,是特別為做家務而設計的一系列機器之一。

這個家務助理機器人安裝了18個精密的感應器,能夠用(手掌)緊握瓷器和食具,不會讓它們掉下或弄碎它們。

機器人的感應器還安裝了內置攝影機,能夠在拿起碗碟廚具放入洗碗機之前,確定放在洗滌槽裏的髒碗碟的形狀和大小。

研究人員希望製造出一個能夠在5分鐘內將一個四口之家的髒碗碟和廚房用具放入洗碗機的較小型機器人。

這個機器人可於5年內問世,研究人員還承諾將會研製能夠做其他家務,例如洗晾衣服的機器人等。

本則新聞由中廣新聞網提供

相關連結

  1. http://www.japanprobe.com/?p=7869
  2. http://english.sina.com/video/2008/1218/205701.html


Monday, December 22, 2008

突破技術瓶頸/使用限制 3D臉部辨識技術躍居主流


新電子 2008 年 9 月號 270 期
文.鍾慶豐

彩色影像的分析與研究一直是影像處理領域的重頭戲,藉由對色彩資訊的掌握,其不變性將有助於對其應用有更深刻的了解。正如大家所熟知的,彩色影像分析的發展潛能很多,機器視覺(電腦視覺)、居家保全以及神經機械學(Cybernetics)更是熾手可熱的研究領域。本文將重點放在影像技術在居家保全上的變革,尤其是臉部辨識技術的發展與變遷,更是本次關心的焦點所在。 在發展臉部辨識系統技術往往會面臨三個瓶頸,首先是臉部影像資料庫的管理,其次為背景與前景環境複雜度的掌握,最後則是辨識大小的取樣限制。這些限制因子可以概分為內部因子與外部因子,對這些因子的掌握程度攸關新技術能否被大眾接受。

http://www.mem.com.tw/technologyexploring_content.asp?sn=0809170007

Friday, December 12, 2008

臺科大機器人劇團


【記者林永富報導】眉毛挑動,張開嘴巴唱歌,您沒有看錯,這是台科大機器人,會走路、打鼓、更進一步會看簡譜唱歌、畫畫、說相聲,有趣的是,以矽膠材質做成的仿真人臉孔,可以變化表情。「機器人劇場表演只是我們完成的第一步」,台科大機器人研究中心主任林其禹指出,未來要讓機器人更多才藝就像真的劇團表演。台科大機器人研究中心團隊今(11)日展出四具機器人,其中仿真人製作的一男一女機器人Thomas和Janet,可以看簡譜唱歌、說相聲,臉部會表現出哭笑、驚訝等表情,是智慧型機器人的大突破。另兩具則是會素描、畫畫的Pica,取其畢卡索才華為名;Ringo 則是以披頭四的鼓手同名,會打爵士鼓的音樂機器人。三年多來機器人研究中心團隊,在經費並不充裕的情況之下,幾乎從無到有,機械系博士班邱逸斌、鄭立傑說,「我們從一個一個零件組合,到整個跟人一樣高的機器人站在面前,中間經過太多太多失敗挫折」。博士班曾昌國說,光是研究機器人的臉部表情,就花了三年,不斷改進之下,現在才有像人一樣變化表情。碩士班林冠宏表示,「就在它能兩腳落地走路跨出第一步,大家都感動的都快哭了」。林其禹指出,這四具機器人三年來總經費大約四千多萬元,其中有國科會、教育部的補助款,以及學校預算編列,光是硬體製作就去掉三千萬,可以說在最節省的情況下研發,非常難得。他說,智慧型機器人日本及南韓已投入研究多年,而且經費充裕,所以我們三年前開始時,就定調在可以快速產業化的價值項目技術,因此選定劇場表演機器人來研發。整個團隊分為不同項目分工,機械系硬體研發、資工系鍾國亮教授在音樂簡譜辨識研發、古鴻炎教授在歌聲合成研發上,都花了很大的心力。台科大將在本月27日下午四點,完整演出機器人劇場表演會,是全世界第一場由大型仿真人臉雙足人形機器人和雙輪機器人,共同演出的表演綜藝節目。除一般民眾之外,也將邀請100位育幼院院童一起觀賞。

Thursday, December 11, 2008

Steps of porting the OpenCV application to 1.1pre1


Install OpenCv 1.1Pre1 use VC6.0
  1. Download the latest version OpenCv 1.1Pre1.
  2. Open the "OpenCV\_make" and select the opencv.dsw
  3. Select the cv, cvaux,... and use the "Win32 release", "Win 32 Debug" respectively.
  4. According the compiling error, delete "*.pdb" under the "OpenCV\bin".
  5. Select the cvaux use the "Win32 release", "Win 32 Debug" respectively. The error of "error C2039: 'foreground_regions' : is not a member of 'CvFGDStatModel'" will be shown.
  6. Select the "OpenCV\cvaux\include\cvaux.h" and edit the
    • CvMemStorage* storage; /*storage for oreground_regions?/ \
    • CvMemStorage* storage; /*storage for oreground_regions*/ \

  7. Save and compile again.
  8. Select cvSample, cvtest, highGui,.. and compile "Win32 release", "Win 32 Debug"respectively.
  9. Try compile the existed application and require to remove the ""C:\Program Files\OpenCV\lib\cvcam.lib" and "C:\Program Files\OpenCV\lib\cvcamd.lib" from the VC project settings.
  10. Remove the ffopencv.dll at "windows\system32" since no working at "cvCreateVideoWriter_Win32".
  11. cvPuttext with the inverse vertical setting and need to modify.
Burt